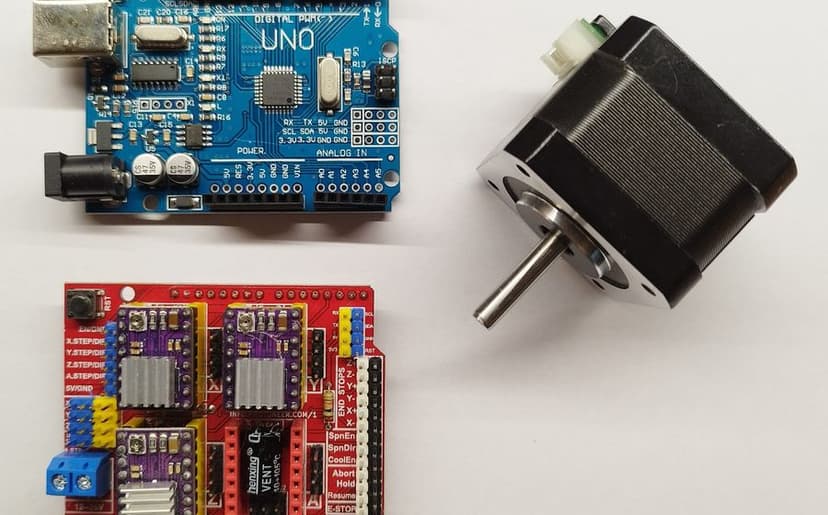
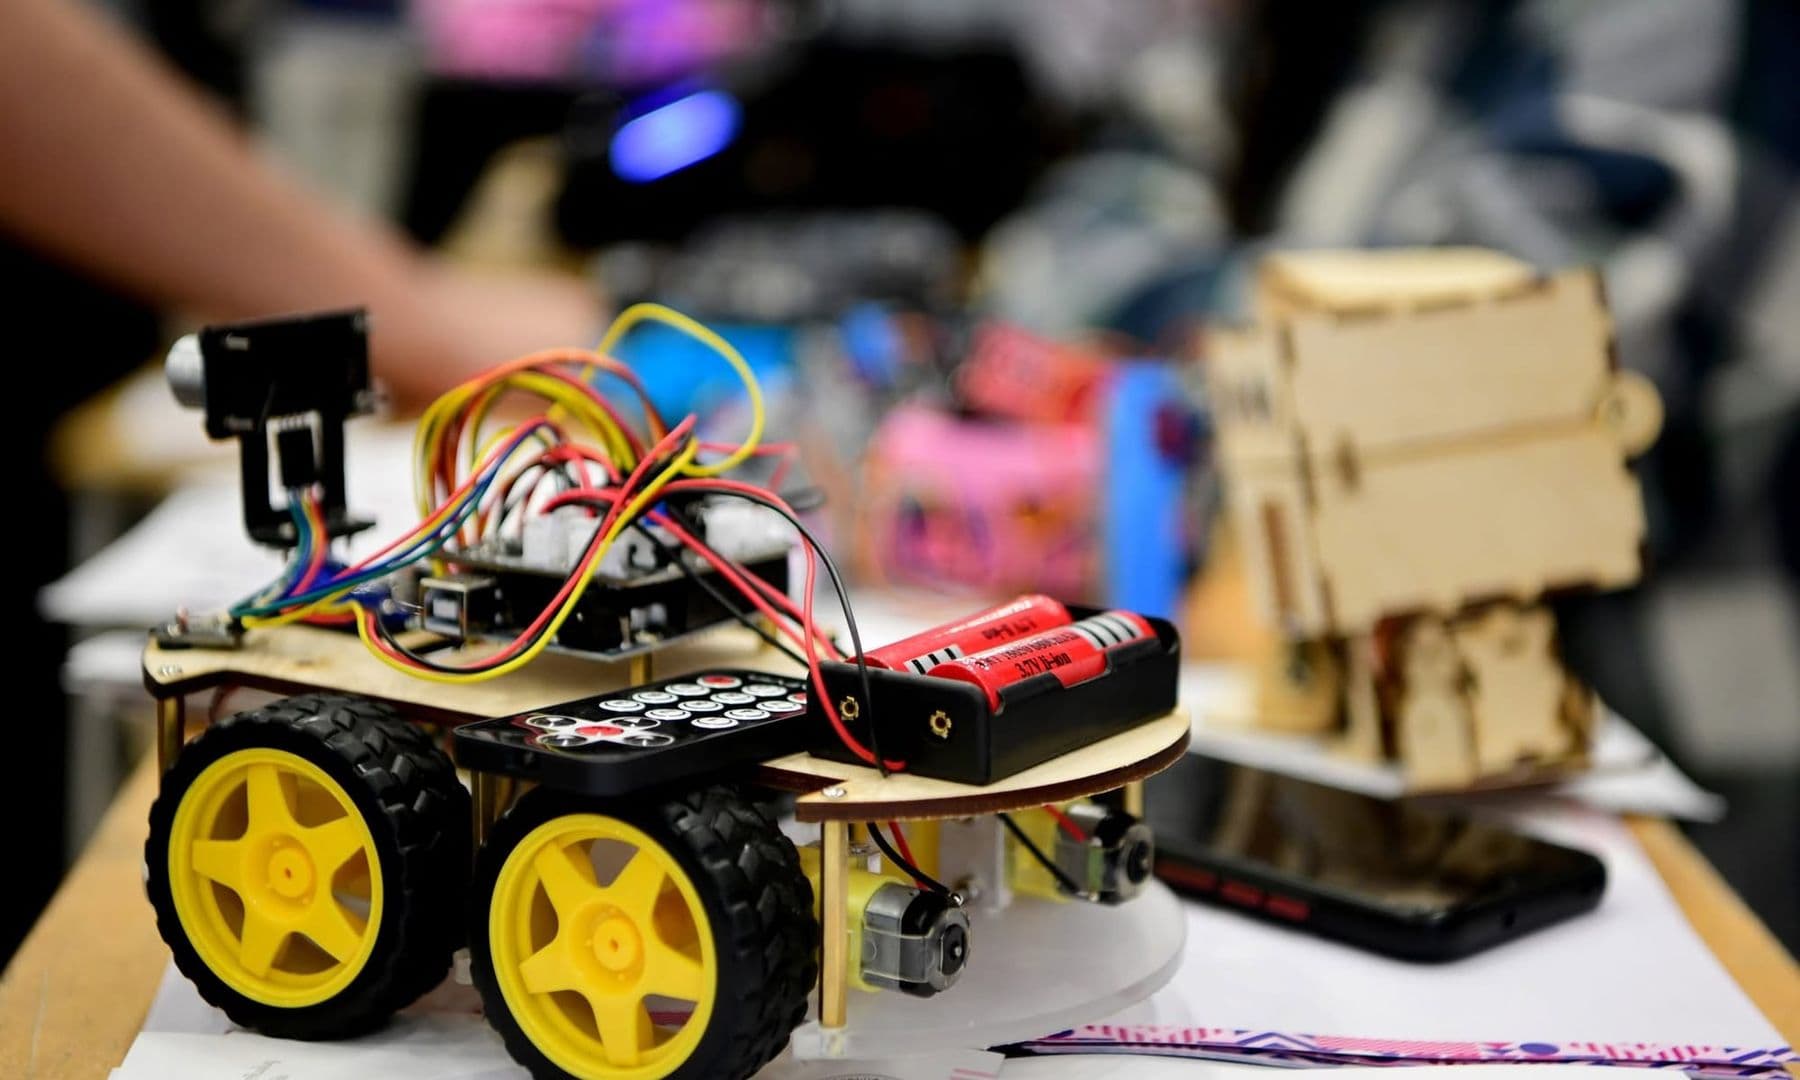
პირველი რობოტის აწყობა სახლშიც შეიძლება, ერთ-ორ საღამოში. დაგჭირდებათ ორბორბლიანი შასი ორი ძრავით, Arduino Uno, ძრავის დრაივერი L298N, ულტრაბგერითი სენსორი HC-SR04 და ორი 18650 ელემენტი. ნაწილებს სადენებით შეაერთებთ, ატვირთავთ ქვემოთ მოცემულ კოდს და მიიღებთ რობოტს, რომელიც წინ მიდის, დაბრკოლებას 20 სანტიმეტრიდან ამჩნევს და გვერდს უვლის.
ეს ინსტრუქცია სრული დამწყებისთვისაა. დარჩილვა (soldering) თითქმის არ დაგჭირდებათ, ელექტრონიკის ცოდნაც არ არის აუცილებელი. 10–12 წლის ბავშვს უფროსის დახმარებით შეუძლია ამ პროექტის გაკეთება, მოზარდს და ზრდასრულს კი დამოუკიდებლადაც. ყველა ნაწილს და ყველა სადენს ცხრილში ჩამოვწერთ, კოდის თითოეულ ხაზს კი კომენტარი ახლავს.
რობოტის აწყობა რობოტიკის (ზოგი რობოტექნიკას ეძახის) საუკეთესო პირველი ნაბიჯია: ერთ პროექტში ხვდებით მექანიკას, ელექტრონიკას და პროგრამირებას.
რა რობოტს ავაწყობთ და როგორ მუშაობს?
ავაწყობთ დაბრკოლებების ამცილებელ რობოტ-მანქანას (obstacle avoiding robot). ის, ისევე როგორც ნებისმიერი რობოტი, სამი ნაბიჯით მუშაობს:
- აღქმა. HC-SR04 სენსორი ულტრაბგერას გამოსცემს და ითვლის, რამდენ ხანში დაბრუნდა ექო. ასე იგებს მანძილს 2 სანტიმეტრიდან 4 მეტრამდე.
- გადაწყვეტილება. Arduino წამში დაახლოებით ათჯერ ამოწმებს მანძილს. თუ დაბრკოლება 20 სანტიმეტრზე ახლოსაა, რობოტი ჩერდება, უკან იხევს და ბრუნდება.
- მოქმედება. L298N დრაივერი Arduino-ს სუსტ სიგნალს ძრავებისთვის საკმარის დენად აქცევს და ორივე ბორბალს წინ ან უკან ატრიალებს.
მარჯვნივ ან მარცხნივ მოსახვევად საჭე არ გვჭირდება: როცა ერთი ბორბალი წინ ბრუნავს, მეორე კი უკან, რობოტი ადგილზე ტრიალდება. ამას დიფერენციალური მართვა ჰქვია. ასე მოძრაობს რობოტი-მტვერსასრუტების უმეტესობაც.
რა ნაწილები გჭირდებათ რობოტის ასაწყობად?
ქვემოთ მოცემული ნაწილების უმეტესობა ერთად იყიდება „2WD რობოტის შასის ნაკრებად“, დანარჩენი კი ხშირად შედის არდუინოს დამწყების ნაკრებში (Arduino starter kit). დეტალური შედარება და მიახლოებითი ფასები ნახეთ სტატიაში რობოტის კომპონენტები: რა გჭირდება პირველი პროექტისთვის.
| ნაწილი | რაოდენობა | რისთვის |
|---|---|---|
| 2WD შასი (ფირფიტა, 2 TT ძრავა, 2 ბორბალი, დამხმარე ბორბალი) | 1 ნაკრები | რობოტის „სხეული“ და მოძრაობა |
| Arduino Uno (ორიგინალი ან თავსებადი) + USB კაბელი | 1 | რობოტის „ტვინი“ |
| L298N ძრავის დრაივერი | 1 | ძრავების კვება და მიმართულება |
| HC-SR04 ულტრაბგერითი სენსორი | 1 | მანძილის გაზომვა |
| 18650 Li-ion ელემენტი (სასურველია დაცვის სქემით) + 2-ადგილიანი კოლოფი | 2 + 1 | კვება, ჯამში 7.4 V |
| დამტენი Li-ion 18650 ელემენტებისთვის | 1 | ელემენტების უსაფრთხო დატენვა |
| ჩამრთველი (switch) | 1 | კვების ჩართვა-გამორთვა |
| სადენები (jumper): „მამა-დედა“ და რამდენიმე „მამა-მამა“ | 15–20 | შეერთებები |
| ხრახნები, დგარები, ორმხრივი წებოვანი ლენტი | რამდენიმე | დამაგრება |
ხელსაწყოებიდან საკმარისია პატარა ჯვარედინი სახრახნისი, მავთულის საჭრელი და, თუ შესაძლებელია, მულტიმეტრი. ზოგ ნაკრებში TT ძრავებს სადენები მირჩილული არ აქვს. ასეთ შემთხვევაში ორ სადენს მიარჩილავთ ან უფროსს სთხოვთ. როგორ გააკეთოთ ეს უსაფრთხოდ, წერია სტატიაში დარჩილვა დამწყებთათვის.
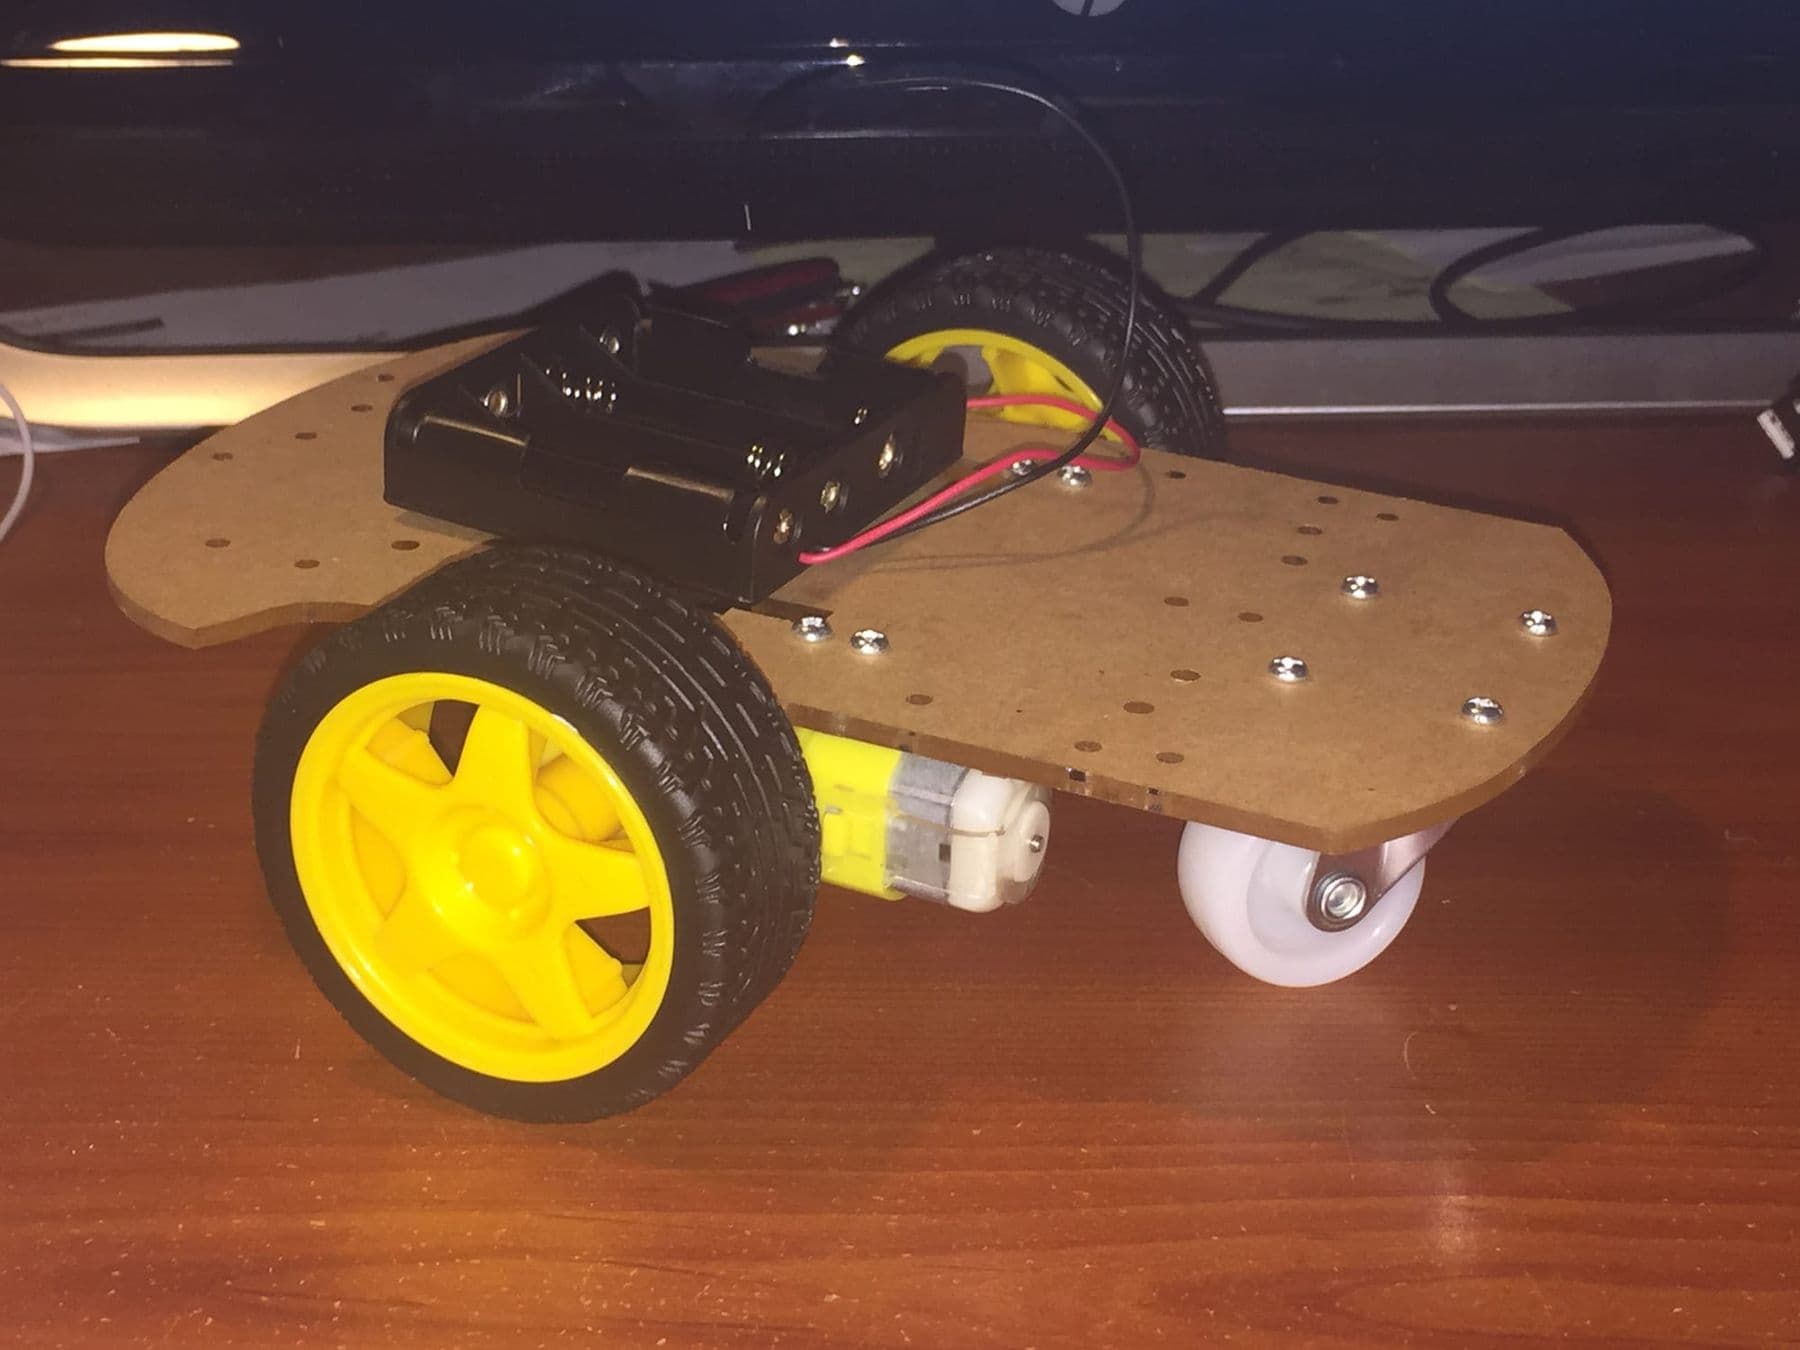
როგორ ავაწყოთ შასი: 7 ნაბიჯი
- ძრავებს მიამაგრეთ სადენები (თუ არ აქვს) და ორივე ძრავა ხრახნებით დაამაგრეთ ფირფიტის ქვედა მხარეს, ღერძებით გარეთ.
- ბორბლები ძრავის ღერძზე ძალით, მაგრამ ფრთხილად ჩამოაცვით. ბორბალი სწორად უნდა იჯდეს, თორემ რობოტი გვერდზე გაიწევს.
- წინა ან უკანა მხარეს მიახრახნეთ დამხმარე მბრუნავი ბორბალი (caster) დგარებზე, რომ ფირფიტა ჰორიზონტალური იყოს.
- ზემოდან დაამაგრეთ ბატარეის კოლოფი, რაც შეიძლება ბორბლების ღერძთან ახლოს: მძიმე ელემენტები რობოტს აწონასწორებს.
- Arduino და L298N დაამაგრეთ დგარებზე ან ორმხრივ ლენტზე. დაფის ქვედა მხარე ლითონს არ უნდა ეხებოდეს, თორემ მოკლე ჩართვა მოხდება.
- HC-SR04 სენსორი დაამაგრეთ რობოტის წინა კიდეზე, „თვალებით“ წინ, იატაკიდან 5–10 სანტიმეტრზე, ოდნავ ზემოთ მიმართული. დაბლა მიმართული სენსორი იატაკს „დაინახავს“.
- ჩამრთველი ჩასვით ბატარეის „+“ სადენის შუაში, რომ კვება სადენების გამოძრობის გარეშე გამორთოთ.
შეერთების სქემა: რომელი სადენი სად მიდის
სადენები ზუსტად ცხრილის მიხედვით შეაერთეთ. კოდიც ამ პინებზეა დაწერილი. პირველ რიგში მოხსენით L298N-ზე ENA და ENB პინების პატარა ჯამპერები: თუ ჯამპერები ადგილზე დარჩება, ძრავები მუდამ სრული სიჩქარით იტრიალებს და კოდი სიჩქარეს ვეღარ მართავს.
| კომპონენტის კონტაქტი | სად უერთდება | შენიშვნა |
|---|---|---|
| L298N ENA | Arduino D5 | მარცხენა ძრავის სიჩქარე (PWM) |
| L298N IN1 / IN2 | Arduino D7 / D8 | მარცხენა ძრავის მიმართულება |
| L298N ENB | Arduino D6 | მარჯვენა ძრავის სიჩქარე (PWM) |
| L298N IN3 / IN4 | Arduino D4 / D2 | მარჯვენა ძრავის მიმართულება |
| L298N OUT1 / OUT2 | მარცხენა ძრავა | უკუღმა ბრუნავს? გაცვალეთ ორი სადენი |
| L298N OUT3 / OUT4 | მარჯვენა ძრავა | იგივე წესი |
| L298N +12V | ბატარეის „+“ ჩამრთველის შემდეგ | 7.4 V; 5V ჯამპერი ადგილზე დატოვეთ |
| L298N GND | ბატარეის „−“ და Arduino GND | საერთო მიწა აუცილებელია |
| Arduino VIN | ბატარეის „+“ ჩამრთველის შემდეგ | Arduino-ს საკუთარი კვება |
| HC-SR04 VCC / GND | Arduino 5V / GND | |
| HC-SR04 Trig / Echo | Arduino D12 / D11 |
რატომ ორი 18650 ელემენტი? მიმდევრობით შეერთებული ორი ელემენტი ნომინალურად 7.4 ვოლტს იძლევა. L298N დაახლოებით 2 ვოლტს თავად „ჭამს“, ამიტომ ძრავამდე 5–6 ვოლტი აღწევს. სწორედ ეს სჭირდება TT ძრავას, რომლის სამუშაო ძაბვა 3–6 ვოლტია. Arduino-სთვის VIN პინზე რეკომენდებულია 7–12 ვოლტი, ამიტომ დამუხტული ელემენტები მასაც ჰყოფნის.
ყველაზე ხშირი შეცდომა საერთო მიწის (GND) დავიწყებაა. თუ Arduino-ს და L298N-ს GND არ არის შეერთებული, დრაივერი Arduino-ს სიგნალებს ვერ „გაიგებს“ და ძრავები უცნაურად მოიქცევა. თუ სადენების შეერთება საერთოდ ახალია თქვენთვის, ჯერ წაიკითხეთ პირველი წრედი სამონტაჟო დაფაზე (breadboard).
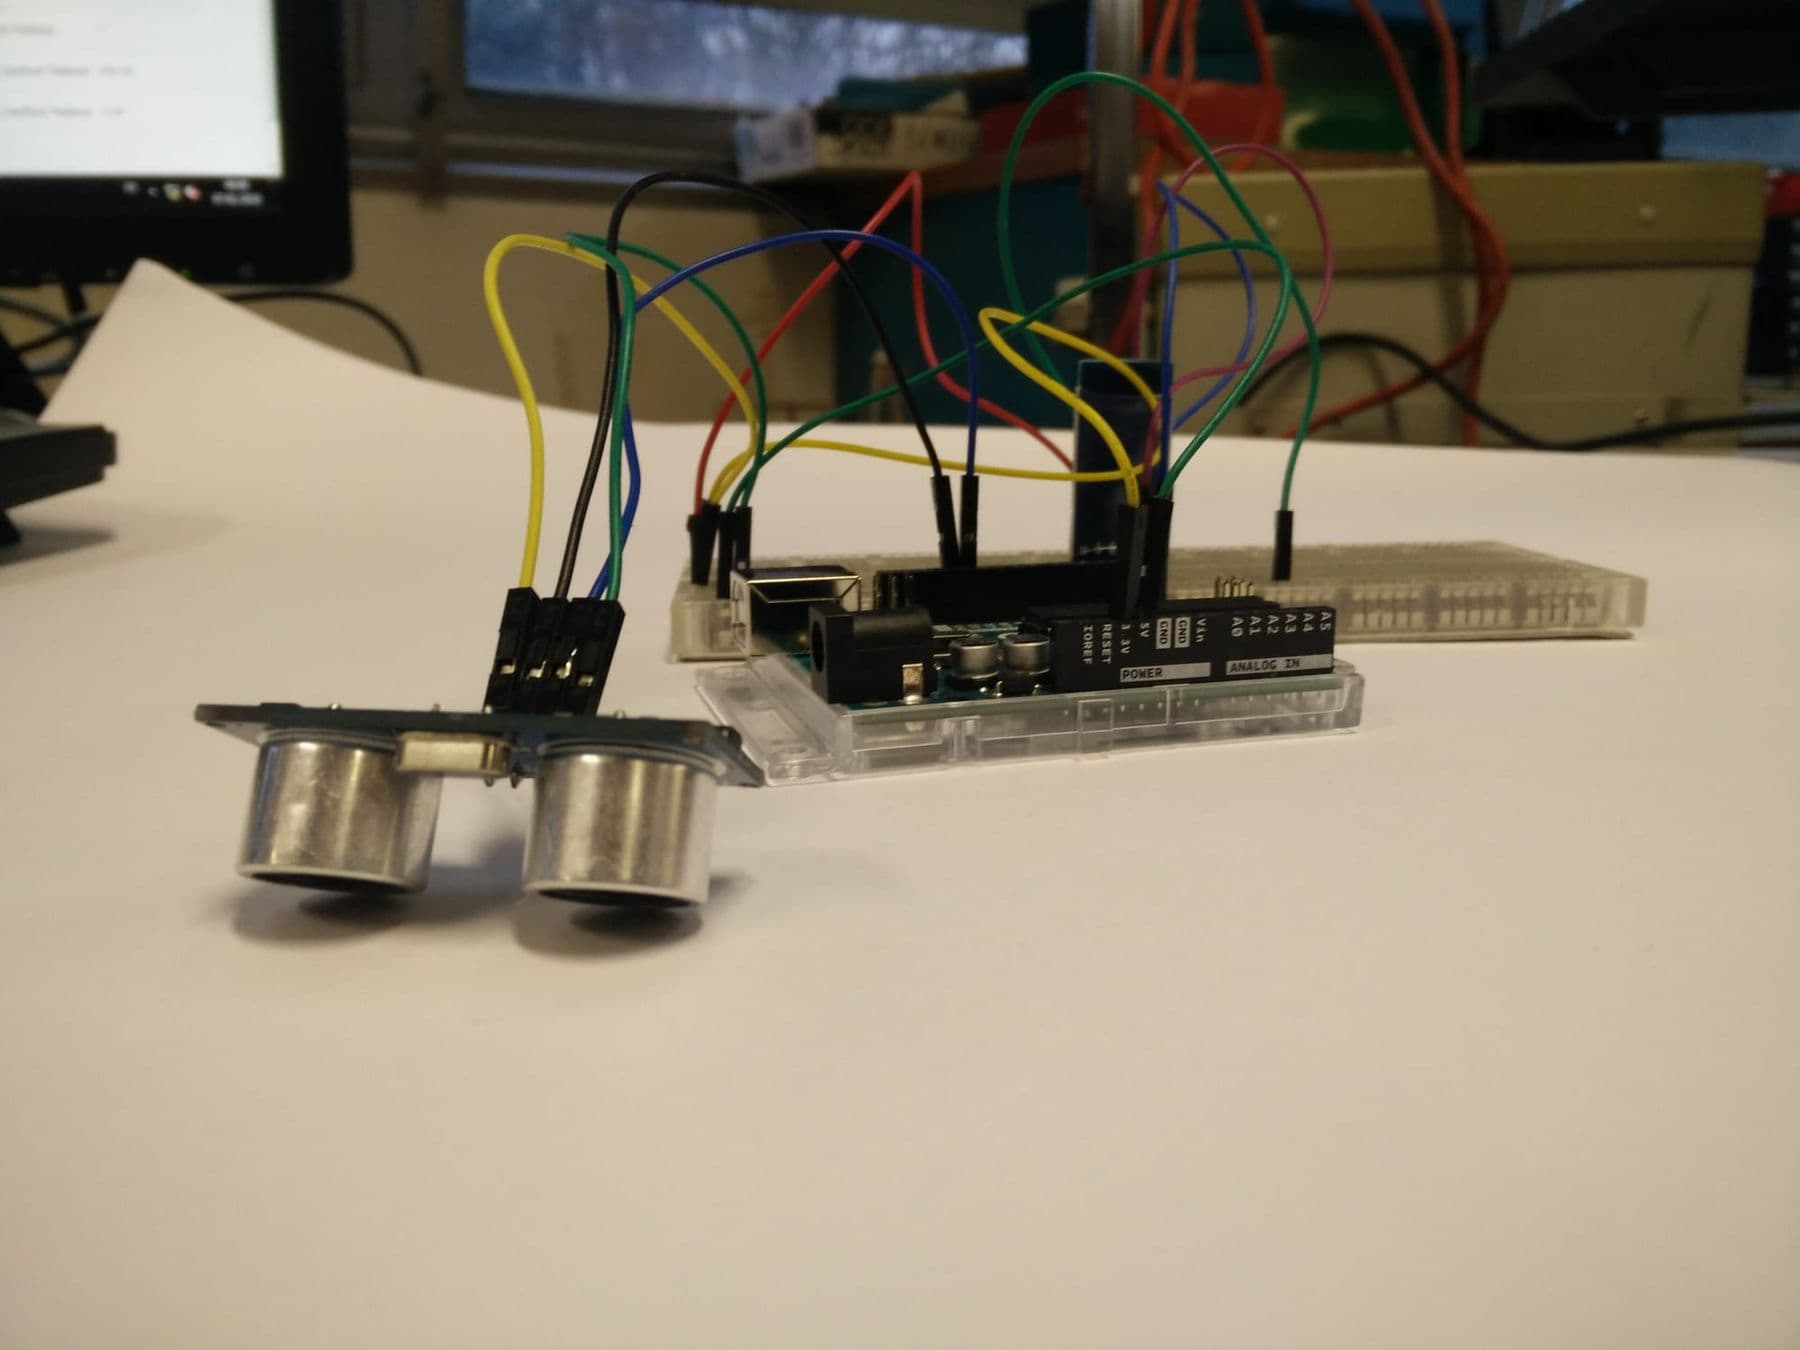
ლითიუმ-იონის ელემენტები ძლიერია და არასწორ მოპყრობას არ პატიობს. დატენეთ მხოლოდ ლითიუმ-იონის ელემენტების დამტენით და დამუხტვისას ნუ დატოვებთ უყურადღებოდ. ბავშვი ელემენტებს მხოლოდ უფროსთან ერთად ტენის. გამოიყენეთ ორი ერთნაირი, თანაბრად დამუხტული ელემენტი, სასურველია დაცვის სქემით (protected). არასოდეს შეაერთოთ „+“ და „−“ პირდაპირ, თუნდაც წამით. დაზიანებული, დაბერილი ან ჩაზნექილი ელემენტი მაშინვე ამოიღეთ და ჩააბარეთ ბატარეების შეგროვების პუნქტში. სადენების გადაერთებისას კვება ყოველთვის გამორთეთ.
Arduino კოდი დაბრკოლებების ამცილებელი რობოტისთვის
თუ Arduino IDE ჯერ არ გამოგიყენებიათ, დააყენეთ ის arduino.cc-დან და გაუშვით ერთი მარტივი მაგალითი, მაგალითად LED-ის ციმციმი (Blink). ეს ნაბიჯები დეტალურად აღწერილია სტატიაში Arduino დამწყებთათვის. შემდეგ ახალ ფაილში ჩასვით ეს კოდი, აირჩიეთ დაფა Arduino Uno და ატვირთეთ USB კაბელით. ატვირთვისას ბატარეა გამორთეთ, ბორბლები კი ჰაერში ეკიდოს.
// დაბრკოლებების ამცილებელი რობოტი: Arduino Uno + L298N + HC-SR04

// --- პინები (იხილეთ შეერთების ცხრილი) ---
const int ENA = 5;    // მარცხენა ძრავის სიჩქარე (PWM)
const int IN1 = 7;    // მარცხენა ძრავის მიმართულება
const int IN2 = 8;
const int ENB = 6;    // მარჯვენა ძრავის სიჩქარე (PWM)
const int IN3 = 4;    // მარჯვენა ძრავის მიმართულება
const int IN4 = 2;
const int TRIG = 12;  // სენსორი: ულტრაბგერის გაგზავნა
const int ECHO = 11;  // სენსორი: ექოს მიღება

// --- პარამეტრები, რომლებსაც თავად მოარგებთ ---
const int SPEED = 170;         // წინსვლის სიჩქარე, 0–255
const int TURN_SPEED = 160;    // მობრუნების სიჩქარე
const int STOP_DISTANCE = 20;  // სმ: ამაზე ახლოს = დაბრკოლება
const int TURN_TIME = 400;     // მს: რამდენ ხანს ბრუნავს

void setup() {
  pinMode(ENA, OUTPUT); pinMode(IN1, OUTPUT); pinMode(IN2, OUTPUT);
  pinMode(ENB, OUTPUT); pinMode(IN3, OUTPUT); pinMode(IN4, OUTPUT);
  pinMode(TRIG, OUTPUT);
  pinMode(ECHO, INPUT);
  Serial.begin(9600);           // მანძილს Serial Monitor-ში ვნახავთ
  randomSeed(analogRead(A0));   // თავისუფალი პინის „ხმაური“ = შემთხვევითი რიცხვები
  stopMotors();
  delay(2000);                  // 2 წამი, რომ რობოტი იატაკზე დადოთ
}

void loop() {
  long distance = readDistanceCm();
  Serial.println(distance);

  if (distance > 0 && distance < STOP_DISTANCE) {
    // დაბრკოლებაა: ვჩერდებით, ცოტა უკან ვიხევთ და ვბრუნდებით
    stopMotors();
    delay(150);
    drive(-SPEED, -SPEED);      // უკან
    delay(350);
    if (random(2) == 0) {
      drive(-TURN_SPEED, TURN_SPEED);   // ადგილზე მარცხნივ
    } else {
      drive(TURN_SPEED, -TURN_SPEED);   // ადგილზე მარჯვნივ
    }
    delay(TURN_TIME);
    stopMotors();
    delay(100);
  } else {
    drive(SPEED, SPEED);        // გზა თავისუფალია: წინ
  }
  delay(60);                    // პაუზა გაზომვებს შორის, რომ ექოები არ აირიოს
}

// აბრუნებს მანძილს სანტიმეტრებში, ან -1-ს, თუ ექო არ დაბრუნდა
long readDistanceCm() {
  digitalWrite(TRIG, LOW);
  delayMicroseconds(2);
  digitalWrite(TRIG, HIGH);     // 10 მიკროწამიანი იმპულსი იწყებს გაზომვას
  delayMicroseconds(10);
  digitalWrite(TRIG, LOW);
  unsigned long us = pulseIn(ECHO, HIGH, 30000UL);  // ველოდებით მაქსიმუმ 30 მს
  if (us == 0) return -1;       // ახლოს არაფერია
  return (long)(us * 0.0343 / 2);  // ბგერა: 0.0343 სმ/მკწმ, გზა იქით და აქეთ
}

// ერთი ძრავა: speed -255-დან 255-მდე, უარყოფითი = უკან
void setMotor(int en, int inA, int inB, int speed) {
  if (speed >= 0) {
    digitalWrite(inA, HIGH);
    digitalWrite(inB, LOW);
  } else {
    digitalWrite(inA, LOW);
    digitalWrite(inB, HIGH);
    speed = -speed;
  }
  analogWrite(en, constrain(speed, 0, 255));
}

// ორივე ძრავა ერთად: მარცხენა და მარჯვენა სიჩქარე
void drive(int left, int right) {
  setMotor(ENA, IN1, IN2, left);
  setMotor(ENB, IN3, IN4, right);
}

void stopMotors() {
  analogWrite(ENA, 0);
  analogWrite(ENB, 0);
  digitalWrite(IN1, LOW); digitalWrite(IN2, LOW);
  digitalWrite(IN3, LOW); digitalWrite(IN4, LOW);
}
კოდის მთავარი იდეა მარტივია. readDistanceCm() სენსორს 10 მიკროწამიან სიგნალს უგზავნის. სენსორი ამის საპასუხოდ 40 კილოჰერცის რვა ულტრაბგერით იმპულსს გამოსცემს და Echo პინზე სიგნალს იმდენ ხანს ინარჩუნებს, რამდენ ხანსაც ბგერა იქით და აქეთ მოგზაურობდა. pulseIn() ამ დროს მიკროწამებში ზომავს. ბგერა ჰაერში დაახლოებით 343 მ/წმ სიჩქარით მოძრაობს, ანუ 0.0343 სმ ერთ მიკროწამში. ორზე ვყოფთ, რადგან ბგერამ გზა ორჯერ გაიარა. მაგალითად, 1166 მიკროწამი დაახლოებით 20 სანტიმეტრს ნიშნავს.
drive() ფუნქცია ორ რიცხვს იღებს: მარცხენა და მარჯვენა ბორბლის სიჩქარეს. დადებითი რიცხვი წინ ატრიალებს, უარყოფითი უკან. ასე ერთი ხაზით მართავთ ნებისმიერ მოძრაობას.
როგორ გავტესტოთ რობოტი ეტაპობრივად
რობოტს ერთბაშად ნუ გაუშვებთ. ნაბიჯ-ნაბიჯ შემოწმებით პრობლემას წუთებში იპოვით:
- სენსორი. რობოტი USB-ით მიაერთეთ, ბატარეა გამორთეთ და გახსენით Serial Monitor (9600). ხელი მიუახლოვეთ სენსორს: რიცხვები უნდა იცვლებოდეს. თუ ხელი 10 სმ-ზეა, ეკრანზე დაახლოებით 10 უნდა ჩანდეს.
- ძრავები ჰაერში. რობოტი წიგნზე დადეთ ისე, რომ ბორბლები არაფერს ეხებოდეს, და ჩართეთ ბატარეა. ორივე ბორბალი წინ უნდა ბრუნავდეს. როცა ხელს სენსორთან მიიტანთ, ბორბლები ჯერ უკან უნდა დატრიალდეს, მერე ერთმანეთის საპირისპიროდ.
- იატაკი. სცადეთ ცარიელ ოთახში, შემდეგ ყუთებით გაკეთებულ ლაბირინთში.
STOP_DISTANCE,SPEEDდაTURN_TIMEთქვენი იატაკისა და ძრავების მიხედვით მოარგეთ.
რატომ არ მუშაობს რობოტი: ხშირი შეცდომები და გამოსწორება
| რა ხდება | სავარაუდო მიზეზი | როგორ გამოვასწოროთ |
|---|---|---|
| ერთი ბორბალი უკუღმა ბრუნავს | ძრავის სადენები შებრუნებულია | OUT ტერმინალში გაცვალეთ ამ ძრავის ორი სადენი |
| ძრავები მხოლოდ სრული სიჩქარით ბრუნავს | ENA/ENB ჯამპერი ადგილზეა | მოხსენით ჯამპერები, სადენი D5/D6-ზე |
| ძრავები ზუზუნებს, მაგრამ არ ბრუნავს | დაბალი სიჩქარე ან დაცლილი ელემენტები | გაზარდეთ SPEED (120-ზე ნაკლები არ ღირს) და დატენეთ ელემენტები |
| ძრავების ჩართვისას Arduino თავიდან იტვირთება | ძაბვის ვარდნა | დამუხტული ელემენტები, საერთო GND, მოკლე და მყარი სადენები |
| მანძილი მუდამ -1 ან 0 | Trig და Echo არეულია ან სენსორს კვება არ აქვს | შეამოწმეთ D12/D11 და 5V |
| რობოტი გვერდზე უხვევს | ძრავები განსხვავებულად ბრუნავს | ერთი მხარის სიჩქარე 10–20-ით შეამცირეთ |
| სკამის ფეხს ან ფარდას ეჯახება | ვიწრო ან რბილი საგანი ექოს ცუდად აბრუნებს | დაამატეთ მეორე სენსორი ან შეჯახების ღილაკი |
HC-SR04 დაახლოებით 15 გრადუსის „კონუსში“ ხედავს. ამიტომ კუთხით მდგარ კედელს ან ძალიან თხელ საგანს შეიძლება ვერ შეამჩნიოს. ეს ხარვეზი კი არა, ფიზიკაა. სწორედ ამიტომ ნამდვილ რობოტებს რამდენიმე სხვადასხვა ტიპის სენსორი აქვს.
რით გავაუმჯობესოთ რობოტი შემდეგ?
როცა რობოტი დაბრკოლებებს სტაბილურად უვლის, ერთი ახალი ფუნქცია დაამატეთ. ერთდროულად ბევრი ცვლილება შეცდომის პოვნას ართულებს.
- ხაზზე მოძრაობა. ორი ან სამი ინფრაწითელი ხაზის სენსორი (მაგალითად TCRT5000) და შავი იზოლენტით იატაკზე დახატული ტრასა. ეს რობოტიკის შეჯიბრებების ერთ-ერთი კლასიკური დისციპლინაა.
- მართვა ტელეფონით. Bluetooth მოდული HC-05 და ტელეფონის აპლიკაცია: რობოტს ავტომატურ და ხელით მართვის რეჟიმებს შორის გადართავთ.
- „თავის მოტრიალება“. სენსორი SG90 სერვოძრავაზე დაამაგრეთ: დაბრკოლებისას რობოტი მარცხნივ და მარჯვნივ „იყურება“ და თავისუფალ მხარეს ირჩევს.
- უფრო ეფექტური დრაივერი. TB6612FNG ნაკლებ ძაბვას კარგავს, ვიდრე L298N, და ელემენტები უფრო დიდხანს ძლებს.
- მანიპულატორი. ორი-სამი სერვოთი პატარა მკლავი ან საჭერი, რომელიც საგნებს გადაადგილებს.
სხვა იდეები ნახეთ სტატიაში Arduino პროექტების იდეები. თუ გინდათ, რომ ბავშვმა მსგავსი რობოტები მასწავლებელთან და გუნდთან ერთად ააწყოს, ჩვენს კურსზე „რობოტიკის კურსი: რობოტების აწყობა, პროგრამირება და მართვა“ 10–14 წლის მოსწავლეები mBot-ით იწყებენ და Arduino-მდე, 4WD რობოტამდე და რობოტულ მკლავამდე მიდიან. 7–10 და 13–17 წლის ბავშვების კურსები კი ნახეთ გვერდზე რობოტიკის კურსები ბავშვებისთვის.
 კურსი TDS-შირობოტიკა და ელექტრონიკა 10–12: Arduino, რობოტი-მანქანა და რობოტული მკლავი7 თვე · 3 ფაზა · 72 სთ · დაწყება 21 ნოედეტალურად
ხშირად დასმული კითხვები
რა ღირს პირველი რობოტის აწყობა?
2026 წლის მონაცემებით, ამ სტატიის რობოტის ყველა ნაწილი, ელემენტების დამტენის ჩათვლით, დაახლოებით 130–280₾ ჯდება. ფასი დამოკიდებულია მაღაზიაზე და იმაზე, ორიგინალ Arduino-ს იყიდით თუ თავსებად დაფას. ეს მიახლოებითი თანხაა: ზუსტი ფასი კონკრეტულ მაღაზიაში გადაამოწმეთ.
შეიძლება რობოტის გაკეთება სახლში დარჩილვის გარეშე?
დიახ, თითქმის მთლიანად. Arduino-ს, L298N-ისა და HC-SR04-ის ყველა შეერთება ხრახნიანი ტერმინალებით ან jumper სადენებით კეთდება. დარჩილვა, როგორც წესი, მხოლოდ ძრავებზე სადენების მისამაგრებლადაა საჭირო, ბევრ ნაკრებში კი ისინი უკვე მირჩილულია.
რომელი არდუინო ნაკრები ვიყიდო დასაწყებად?
ყველაზე მარტივი გზაა „2WD smart car“ ნაკრები, რომელშიც შასი, ძრავები, ბორბლები და ხშირად L298N და HC-SR04-იც შედის. Arduino Uno ცალკე იყიდეთ. თუ ელექტრონიკა საერთოდ ახალია, ჯერ ჩვეულებრივი დამწყების ნაკრებით სცადეთ LED-ები და სენსორები, მერე გადადით რობოტზე.
რა ასაკიდან შეუძლია ბავშვს რობოტის აწყობა?
ამ პროექტის აწყობა 10–12 წლის ბავშვს უფროსის დახმარებით შეუძლია, 13 წლიდან კი ხშირად დამოუკიდებლადაც. უმცროსებისთვის უკეთესია მზა სასწავლო რობოტი, როგორიცაა mBot, რომელსაც ბლოკებით აპროგრამებენ. დეტალურად ასაკის შესახებ წერია სტატიაში რა ასაკიდან დავიწყოთ რობოტიკა.
L298N თუ TB6612FNG: რომელი ჯობია?
L298N იაფია, ყველგან იყიდება და დამწყებისთვის მოსახერხებელია, მაგრამ დაახლოებით 2 ვოლტს კარგავს და თბება. TB6612FNG პატარაა, ნაკლებს კარგავს და ძრავისთვის 2.5–13.5 ვოლტ ძაბვას უძლებს, თუმცა მაქსიმალური დენი არხზე 1.2 ამპერია. პირველი რობოტისთვის ორივე გამოდგება.
როგორ გააგრძელოთ
თუ პირველი რობოტი იმოძრავა, უკვე იცით რობოტიკის საფუძველი: სენსორი, კონტროლერი და ძრავა ერთ სისტემაში. შემდეგი ნაბიჯი იმაზეა დამოკიდებული, ვინ სწავლობს. ბავშვთან ერთად დასაწყებად შესანიშნავია სამსაათიანი ჩვენი პირველი რობოტი - საოჯახო მასტერკლასი, სადაც 8–12 წლის ბავშვი და მშობელი ერთად აწყობენ და აპროგრამებენ რობოტს. თუ არ იცით, საიდან დაიწყოთ, დაგვიკავშირდით უფასო კონსულტაციისთვის.
წყაროები
- HC-SR04 Ultrasonic Ranging Module, datasheet (Elecfreaks, SparkFun-ის საიტზე)
- L298N Dual H-Bridge Motor Control Module, ProtoSupplies
- TB6612FNG Hookup Guide, SparkFun
- Arduino UNO R3: Tech Specs, Arduino
- DC Gearbox „TT Motor“ 3–6 V, Adafruit
- Lithium-ion batteries: key safety messages, West Yorkshire Fire and Rescue Service